


تقنية روبوت اللحام هي تطبيق لتكنولوجيا الروبوت الصناعي في مجال اللحام. يمكنه التحكم في عمل نهاية اللحام وعملية اللحام في نفس الوقت وفقًا لبرنامج محدد مسبقًا ، والذي يمكن إعادة برمجته في مناسبات مختلفة. الغرض من تطبيقه هو تحسين إنتاجية اللحام وتحسين استقرار الجودة وتقليل التكلفة.
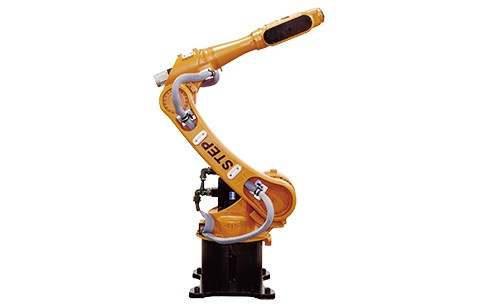
تقنية روبوت اللحام هي تطبيق لتكنولوجيا الروبوت الصناعي في مجال اللحام. يمكنه التحكم في عمل نهاية اللحام وعملية اللحام في نفس الوقت وفقًا لبرنامج محدد مسبقًا ، والذي يمكن إعادة برمجته في مناسبات مختلفة. الغرض من تطبيقه هو تحسين إنتاجية اللحام وتحسين استقرار الجودة وتقليل التكلفة.
روبوت اللحام بعدة اتجاهات وتقنيات
1 ، سعر أداء الروبوت: يستمر أداء الروبوت في التحسن (سرعة عالية ، دقة عالية ، موثوقية عالية ، سهولة التشغيل والصيانة) ، ويستمر سعر جهاز واحد في الانخفاض. مع التطور السريع للتكنولوجيا الإلكترونية الدقيقة وتطبيق الدوائر المتكاملة على نطاق واسع ، تم تحسين موثوقية نظام الروبوت بشكل كبير.
2. تكنولوجيا التحكم متعددة العوامل: هذا مجال جديد لأبحاث الروبوت في الوقت الحاضر. تدرس هذه الورقة بشكل أساسي بنية المجموعة متعددة الوكلاء ، وآلية التواصل والتفاوض المتبادل ، وطرق الإدراك والتعلم ، والنمذجة والتخطيط ، والتحكم في سلوك المجموعة وما إلى ذلك.
3. تقنية الروبوت الافتراضي: تم تطوير دور تقنية الواقع الافتراضي في الروبوتات من المحاكاة والتدريب إلى التحكم في العمليات ، مثل جعل مشغل الروبوت عن بُعد يشعر بأنه في بيئة التشغيل عن بُعد للتلاعب بالروبوت. استنادًا إلى أجهزة الاستشعار المتعددة والوسائط المتعددة والواقع الافتراضي وتقنية الوجود والتفاعل الافتراضي والتفاعل بين الإنسان والحاسوب للروبوتات.
الكفاءة العالية والأتمتة والمرونة والذكاء هي اتجاهات التطوير لتكامل نظام روبوت اللحام. إنهم يختبرون تطوير تعليم الروبوت الفردي المتجدد لمحطات عمل الروبوت الذكي المرنة متعددة الاستشعار أو مجموعات العمل متعددة الروبوتات أو حتى خطوط إنتاج المصنع بالكامل. في عملية اللحام الآلي ، لضمان استقرار عملية اللحام وجودة اللحام ، من الضروري التحكم في العملية. عدد المعلمات التي تم لمسها بواسطة التحكم في عملية اللحام بالروبوت والكمية المادية وما إلى ذلك.
لا يتطلب قياس هذه المعلمات عددًا كبيرًا من أجهزة الاستشعار فحسب ، بل يتطلب أيضًا مجموعة متنوعة من أجهزة الاستشعار. من منظور نية التطبيق ، يمكن تقسيم المستشعرات إلى فئتين: المستشعر الداخلي المستخدم لقياس حالة روبوت اللحام نفسه والمستشعر الخارجي المثبت على الروبوت لبعض العمليات (مثل التتبع النشط للحام). تتضمن المستشعرات الداخلية: السمت ، مستشعر نقطة النظر ، السرعة ، مستشعر السرعة الزاوية ، مستشعر التسارع ، إلخ. تشمل المستشعرات الخارجية: المستشعر البصري ، مستشعر القوة ، مستشعر اللمس ، مستشعر القرب ، إلخ.
من أجل ضمان جودة اللحام ، فإن مستشعر تتبع اللحام ومستشعر التحكم في الاختراق هما أيضًا مستشعرات خارجية ، من بينها جهاز تعقب اللحام الآلي الذي نركز عليه.
تكوين ومبدأ عمل اللحام اللحام تعقب
تتبع اللحام ، الاسم المستعار لتتبع اللحام ، نظام تتبع اللحام ، معدات تتبع اللحام ، إلخ. وتتمثل وظيفتها في اكتشاف وضبط موضع مسدس اللحام تلقائيًا في عملية اللحام ، بحيث يكون من السهل دائمًا متابعة موضع اللحام للحام ، المسافة بين مسدس اللحام وقطعة العمل ثابتة دائمًا ، وذلك لضمان جودة اللحام وتحسين كفاءة اللحام وتقليل كثافة اليد العاملة. إذا لم يكن هناك متعقب لحام في اللحام ، فيجب على عامل اللحام أن يراقب باستمرار موضع مسدس اللحام ، والتحقق مما إذا كان مسدس اللحام ينحرف عن موضع اللحام ، أم لا ، فالمسافة بين الاثنين لا تتغير ، إذا وجد أنها تنحرف عن اللحام أو تتغير المسافة بين مسدس اللحام وقطعة الشغل ، ثم يحتاج اللحام إلى ضبط مسدس اللحام يدويًا مرة أخرى ، بحيث تكون كثافة عمالة اللحام كبيرة جدًا ، خاصة في حالة طقس الصيف الحار ، ولا يمكن تفجير المراوح الكهربائية ، فهذه قاسية تزيد الظروف من كثافة اليد العاملة في عامل اللحام ، بالإضافة إلى الحاجة إلى إحساس قوي بالمسؤولية لدى عامل اللحام ، وإلا فستكون هناك مشكلات في جودة اللحام.
تكوين جهاز تعقب اللحام: يتكون جهاز تعقب اللحام بشكل أساسي من ثلاثة أجزاء: آلية الضبط الميكانيكي (الشريحة) ، مستشعر الكشف عن موضع اللحام والتحكم الكهربائي (جهاز التحكم). يتم استخدام المستشعر لاكتشاف موضع اللحام في الوقت الفعلي ، ويتم استخدام وحدة التحكم لتلقي إشارة المستشعر ، وبعد ذلك بعد التحليل والمعالجة ، يتم تحريك لوح التزلج لضبط موضع مسدس اللحام. لوح التزلج هو المحرك الميكانيكي المنظم الكهربائي.
مبدأ عمل جهاز تعقب اللحام: يكتشف المستشعر ما إذا كان هناك أي انحراف في موضع اللحام ، ثم يرسل إشارة الانحراف إلى وحدة التحكم ، التي تدفع اللوحة المنزلقة لضبط موضع مسدس اللحام بعد التحليل والمعالجة. مجازًا ، المستشعرات هي عيون عامل اللحام ، وأجهزة التحكم هي عقل عامل اللحام ، وألواح التزلج هي يد عامل اللحام.
لحام بندقية لحام روبوت البرمجة
من أجل لحام الروبوتات للحصول على تأثير لحام جيد ، بالإضافة إلى مرافق الأجهزة ، مثل دعم مسدس اللحام الآلي وجهاز تنظيف المسدس ومعدات أخرى ، فإن البرمجة الجيدة ضرورية أيضًا ، وتحتاج البرمجة الجيدة إلى الانتباه إلى الخطوات التالية.
1. حدد تسلسل اللحام المناسب. لتقليل تشوه اللحام ، يجب استخدام طول مسار مسدس اللحام لتحديد تسلسل اللحام.
2. يتطلب انتقال مساحة بندقية اللحام مسارًا متحركًا قصيرًا وسلسًا وآمنًا.
3. تحسين معايير اللحام. من أجل الحصول على أفضل معايير اللحام ، تم عمل عينات عمل لتجربة اللحام وتقييم العملية.
4. موقف معقول من مناور ، موقف لحام بندقية ، لحام بندقية بالنسبة إلى موقف مشترك. بعد تثبيت قطعة العمل على آلة المحاذاة ، إذا لم يكن اللحام هو الموضع المثالي والزاوية ، فمن الضروري ضبط آلة المحاذاة باستمرار عند البرمجة ، بحيث يكون لحام اللحام وفقًا لتسلسل اللحام للوصول إلى الوضع الأفقي ، في نفس الوقت لضبط موضع محور الروبوت باستمرار ، وتحديد معقول لموضع المفصل النسبي لمسدس اللحام ، وزاوية وطول سلك اللحام. بعد تحديد موضع قطعة العمل ، يمكن ملاحظة موضع شعلة اللحام بالنسبة للمفصل بواسطة عيون المبرمج ، وهو أمر صعب. هذا يتطلب من المبرمجين أن يكونوا جيدين في تلخيص الخبرات وتجميعها.
5. أدخل برنامج تنظيف المسدس في الوقت المناسب. بعد كتابة مدة معينة من برنامج اللحام ، يجب إدخاله في برنامج تنظيف المسدس الزمني. يمكن أن يمنع رش اللحام من سد لهب اللحام والفوهة الموصلة ، ويضمن تنظيف مسدس اللحام ، ويحسن عمر خدمة اللهب.
6. البرمجة بشكل عام لا يمكن أن تكون في مكان واحد ، لفحص وتعديل باستمرار في عملية اللحام الآلي ، وضبط معلمات اللحام وموقف مسدس اللحام ، سيشكل برنامجًا جيدًا.
مع تطور التكنولوجيا ، أصبح لدى الناس متطلبات أعلى وأعلى لجودة اللحام. يحتاج الإنتاج الآلي إلى تقليل القوى العاملة ، وتحسين تناسق المنتج ، وتحسين جودة المنتج ، وأكثر ملاءمة للإنتاج على نطاق واسع ، وتقليل تكاليف الإنتاج ، وتحسين كفاءة الإنتاج. بطبيعة الحال ، فإن مزايا روبوتات اللحام تتجاوز ذلك. مع التطور المستمر لتكنولوجيا أتمتة اللحام ، سيكون روبوت اللحام بدلاً من التشغيل اليدوي أكثر وضوحًا ، وهو أيضًا اتجاه التطوير المستقبلي. يمكن أن يؤدي استخدام روبوتات اللحام لإكمال أعمال اللحام إلى تحسين جودة المنتجات وصورة الشركة بشكل كبير ، وتقليل تكاليف العمالة إلى حد معين ، بالنسبة للمؤسسات ، فإن اختيار روبوتات اللحام لاستبدال الدليل ، هو بلا شك الخيار الصحيح!