


في وحدة تحكم PLCopen ، يعد نظام الإحداثيات هو النقطة المرجعية لتحديد درجات الحرية الست (DOF). يحتاج المهندسون إلى فهم كيفية تفاعل أنظمة الإحداثيات المختلفة والأطر المهمة للفهم.
إن فهم الاختلافات بين أنظمة الإحداثيات ، وكيفية تفاعلها مع بعضها البعض ، هو المفتاح لتحقيق تحكم ناجح في الحركة باستخدام المجموعات. في الجزء 4 من PLCopen ، المعيار العالمي للتحكم في حركة وحدة التحكم القابلة للبرمجة 6111-3 لـ IEC ، تم تقديم مفهوم الحركة المنسقة متعددة المحاور باستخدام المجموعات. المجموعة عبارة عن مجموعة من المحاور التي تعمل معًا وفقًا لآلية مشتركة لتوفير مسار للحركة في ثلاثة أبعاد. ومن الأمثلة على ذلك أنظمة القنطرية العملاقة أو الروبوتات ذات الذراع المفصلية أو الروبوتات المثلثة أو آليات التوصيل ؛ تعمل المحاور المتعددة معًا لتحقيق حركة متعددة الأبعاد للجهاز.
كجزء من الوظيفة الجديدة ، أصبح مفهوم أنظمة الإحداثيات في وحدات التحكم موضوعًا مهمًا يجب فهمه. نظام الإحداثيات هو النقطة المرجعية التي تحدد درجات الحرية الست (DOF): X و Y و Z للإحداثيات الديكارتية وزوايا Rx و Ru و Rz التي تصف درجة دوران كل محور (تسمى زوايا أويلر) .
كل آلية أو مكون أو وحدة عمل تحت السيطرة لها نظام إحداثيات خاص بها. نظرًا لأن وحدة التحكم PLCopen يمكنها التحكم في مجموعات متعددة ، كل منها يعمل على أجزاء متعددة ، فمن المهم لفهم المبرمج التعرف على كيفية تفاعل أنظمة الإحداثيات المختلفة.
لكل نظام إحداثي أصل يستخدم لتحديد نقطة الصفر في جميع الإحداثيات. يتم تحديد اتجاه كل محور بواسطة قاعدة اليد اليمنى (انظر الشكل 1). إذا كان السبابة يشير إلى الاتجاه الإيجابي لـ X ، فإن الإصبع الأوسط الممتد (عند الزاوية اليمنى للإصبع السبابة) يشير إلى الاتجاه الإيجابي لـ Y ، ويشير الإبهام الممتد في الاتجاه الإيجابي لـ Z.
يتم تحديد اتجاه الزاوية باستخدام قاعدة اللولب اليمنى (انظر الشكل 2). يشير الإبهام إلى الاتجاه الإيجابي للمحور ، وينحني الإصبع حول المحور في اتجاه الدوران الإيجابي للمحور.

موقف المحرك
أخيرًا ، يتحكم جهاز التحكم في موضع المحركات الفردية. كل محور في المجموعة له نظام إحداثيات المحور الخاص به (ACS) ، وهو موضع دوران المحرك. بالنسبة لمعظم الآليات المعقدة ، مثل الروبوتات ذات الذراع المفصلية ، وروبوتات التثليث ، وآليات الاتصال ، فإن موضع نظام إحداثيات محور واحد لا يعني أن أي شيء يتم بمفرده ؛ من خلال تنسيق هذه المحاور يتم تحديد موضع الآلة باستخدام الحسابات الحركية. يمكن إجراء هذه الحسابات داخل وحدة التحكم أو بواسطة وحدة تحكم روبوت مستقلة.
نظام الإحداثيات الأساسي لكل مجموعة هو نظام إحداثيات الآلة (MCS). تحدد الشركة المصنعة للآلة مصدر نظام إحداثيات الماكينة. بالنسبة للروبوتات ذات الذراع المفصلية والروبوتات المثلثة ، توجد عادة على قاعدة الروبوت. تقوم وحدة التحكم بعد ذلك بإجراء عمليات حسابية حركية لتحديد نظام إحداثيات لوحة الأدوات (TPCS) ، وهي نقطة نهاية الجهاز نفسه. لا يعد نظام الإحداثيات هذا مفيدًا للمبرمج ، ولكن يمكن استخدامه لتحديد أصل موقع الأداة. السكين لها نظام إحداثيات خاص بها ، أي نظام إحداثيات الأداة (TCS).
أمر الموقف
عادةً ما يتم توسيط الأداة في نهاية الماكينة ، لذلك قد يكون هذا بسيطًا مثل الإزاحة في اتجاه Z الزائد لنظام إحداثيات لوحة الأدوات ، وقد يتطلب أيضًا مكون Rz لحساب التدوير. يتم استخدام نظام إحداثيات الأداة بشكل شائع في مواضع الحركة والتدريس البطيئة ، ولكن لا يتم استخدامه غالبًا في الحركة التلقائية. أصل نظام إحداثيات الأداة هو نقطة مركز الأداة (TCP) ، وهي نقطة البداية لإزاحة الأمر. عندما يتم استدعاء التحول في نظام إحداثيات الماكينة ، فإن نقطة مركز الأداة هي التي تتحرك إلى هذا الموضع (انظر الشكل 3).

نظرًا لأن كل مجموعة لها أصل نظام إحداثيات الماكينة الخاص بها ، فإن نقل مجموعات متعددة إلى نفس الموضع في الفضاء يتطلب من كل مجموعة أن يكون لها تعليمات الموقع الخاصة بها بالنسبة لموضع نظام إحداثيات الماكينة الخاص بها. على سبيل المثال ، إذا قام روبوتان صغيران بالتقاط عناصر من نفس الناقل ، فحينئذٍ تنتقل كل شاحنة صغيرة إلى نفس الموضع على الحزام الناقل ، يلزم وجود تعليمات مختلفة لموضع نظام تنسيق الماكينة.
لتبسيط الإزاحة في المساحات المشتركة المتشابهة ، يمكن الحصول على أصل نظام إحداثيات الآلة لكل مجموعة من أصل نظام الإحداثيات العالمي (WCS) ، بالإضافة إلى الإزاحة. تحتوي كل وحدة عمل على مصدر واحد فقط لنظام الإحداثيات العالمي. عندما تقوم بتكوين مجموعة واحدة ، فأنت بحاجة إلى تحديد إزاحة لأصل نظام إحداثيات العالم. يسمح هذا للعديد من الوكالات باستخدام نظام إحداثيات مشترك لتبسيط البرمجة.
نظام الإحداثيات النهائي الذي يجب مراعاته هو نظام إحداثيات المكون (PCS). يستخدم نظام الإحداثيات هذا لتحديد موضع واتجاه كل كائن في الفضاء العالمي. يقع أصل نظام الإحداثيات هذا على الجزء ويتحرك مع الجزء. يكون هذا مفيدًا عند التشغيل على أجزاء فردية ، مثل تطبيق الالتقاط والوضع. تشمل التطبيقات الأخرى تتبع الناقل ، حيث تتحرك المكونات على طول حزام ناقل. في هذه الحالة ، يتحرك نظام إحداثيات المكون بالنسبة إلى أصل نظام إحداثيات العالم ونظام إحداثيات الماكينة ، لذا فإن نقل نقطة مركز الأداة في الماكينة إلى موضع نظام إحداثيات مكون محدد يجب أن يأخذ في الاعتبار الإزاحة المتغيرة بين مختلف أنظمة الإحداثيات (انظر الشكل 4).
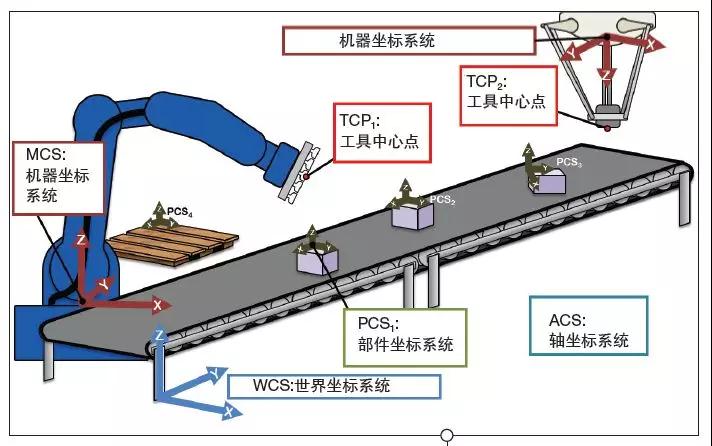
إن فهم الاختلافات بين أنظمة الإحداثيات وكيفية تفاعلها مع بعضها البعض هو مفتاح التحكم الناجح في الحركة باستخدام المجموعات في IEC. تعمل أنظمة الإحداثيات المختلفة معًا لإنجاز العملية المطلوبة.
مثال على تتبع الحزام الناقل
في تطبيق تتبع الحزام الناقل ، قد يكون الأمر الأول هو تحريك نقطة مركز الأداة في نظام إحداثيات الماكينة لتحديد موقع نقطة مركز الأداة إلى الموضع الأولي لمنطقة التعقب. يتم تحديد موضع الجزء واتجاهه ، ويقوم روتين تتبع المرسل بحساب إزاحة الجزء إلى أصل نظام الإحداثيات لآلة الآلية. تحدد هذه الإزاحة نظام إحداثيات المكون للجزء والعلاقة بين نظام إحداثيات الماكينة ووظيفة التتبع للناقل. يتم ضبط إزاحة نظام إحداثيات المكون أثناء تحرك الجزء. ثم يقوم المستخدم بتحديد حركة في جزء نظام مساحة إحداثيات لالتقاط الجزء. نظرًا لأن إزاحة نظام إحداثيات المكون لها 6 درجات من الحرية ، يمكن أيضًا فتح الصندوق على حزام النقل إذا لزم الأمر. ثم يقوم المستخدم بإزاحة في مساحة نظام إحداثيات الجزء لالتقاط الجزء.
تتم مطابقة اتجاه الأداة تلقائيًا مع الجزء (إذا لزم الأمر) ، وقد أخذ الإزاحة بين أنظمة الإحداثيات هذه العوامل في الاعتبار. يتم استخدام نفس موضع نظام إحداثيات الجزء لكل التقاط ، ويتغير إزاحة نظام الإحداثيات الجزئية فقط عند مواجهة جزء جديد. نظرًا لأن وظيفة تتبع حزام النقل تقوم باستمرار بتحديث إزاحة نظام إحداثيات المكون ، يتم أيضًا تتبع نقطة مركز الأداة على طول الاتجاه الإيجابي للحزام الناقل لحل مشكلة حركة المكونات.