


عند تصميم مشروع أتمتة يتضمن أشياء متحركة أو نوعًا من وظائف الحركة المتكررة ، سيستفيد المشروع من تضمين الروبوتات. سيؤدي اختيار النوع المناسب من الروبوت إلى تقليل تكلفة التصميم وزيادة معدل النجاح. تستخدم التطبيقات البسيطة فقط مجموعة من الحركات المبرمجة المتكررة ، ولكن إضافة نظام رؤية الآلة ، أو إضافة مجموعة من أجهزة استشعار المجال المتصلة بنظام التحكم في الروبوت ، يمكن أن تسمح للروبوت بتحقيق حركة تكيفية ، والتي يمكن أن تغير الحركة الفعلية للروبوت. إنسان آلي.
يمكن لبائعي الروبوتات مساعدة المستخدمين على اختيار الأنظمة ذات القدرات في تحديد المواقع. هناك العديد من مقاطع الفيديو على الإنترنت التي تُظهر أنظمة روبوتية في حركات متنوعة ، لذا ضع في اعتبارك أنه عند مشاهدة مقاطع الفيديو هذه ، إذا كانت من الشركة المصنعة ، فإن الروبوت الموجود في الفيديو يعمل عادةً بالحد الأقصى من أدائه. ولكن في الاستخدام العملي ، لا يمكن للروبوت أن يعمل بشكل مستمر عندما يكون أدائه في حدوده القصوى.
يقدم العديد من مصنعي الروبوتات برامج النمذجة والمحاكاة لمساعدة العملاء على اختيار الروبوت الذي يلبي احتياجاتهم على أفضل وجه. تساعد "LOSTPED" على تحديد المعلومات اللازمة لتطوير معلمات الروبوت ، والحمل ، والاتجاه ، والسرعة ، والتشغيل ، والدقة ، والبيئة ودورة المهمة هي نقاط البيانات اللازمة لتخطيط وتصميم نظام آلي بشكل صحيح أو أي تطبيق للتحكم في الحركة.
هناك العديد من أنواع الروبوتات العامة التي يمكن للعميل اختيارها. يحتوي كل روبوت على بعض الميزات الإضافية لتخصيص التطبيق وفقًا لمتطلبات العميل.
روبوت متعدد المفاصل
عندما يفكر معظم الناس في الروبوتات الصناعية ، فإنهم يصورون نوعًا من الروبوتات متعددة المفاصل. غالبًا ما يظهر هذا النوع من الروبوتات في الإعلانات التجارية التلفزيونية ومقاطع الفيديو ذات الصلة بالصناعة. لا يوجد تعريف صارم للروبوت متعدد المفاصل ، والذي يوصف بأنه يمتلك قاعدة ثابتة مع 4 إلى 6 محاور من المفاصل. في الواقع ، هناك روبوتات مفصلية مع عدد قليل من المحاور وما يصل إلى 10 محاور. بالإضافة إلى ذلك ، يمكن أن توفر أداة نهاية الذراع الروبوتية (EOAT) المزيد من خيارات الحركة. الميزة القياسية للروبوتات متعددة المفاصل هي قدرتها على العمل في مساحة ثلاثية الأبعاد أو مساحة عمل. أكبر مساحة عمل للروبوت متعدد الوصلات تشبه الكرة ، وعادة ما تحدد النقاط في الفضاء باستخدام نظام إحداثيات قطبية.
يتم استخدام الروبوت متعدد المفاصل على نطاق واسع بسبب نطاق العمل الكبير ، ويمكنه وضع الأداة النهائية لذراع الروبوت على عدد لا حصر له من الطائرات في أي زاوية تقريبًا. على سبيل المثال ، في اللحام ، يكون الروبوت متعدد الوصلات باستخدام أي من تقنيات اللحام أكثر استمرارية وقابلية للتكرار من الإنسان. عندما تكون قطعة العمل في وضع ثابت ، يمكن لفوهة اللحام تحديد المسافة والزاوية والسرعة المثلى بدقة. حتى إذا لم تكن قطعة العمل متعامدة مع قاعدة الروبوت ، يمكن للروبوت استخدام الليزر ثلاثي الأبعاد ورؤية الماكينة لفحص دقيق وقابل للتكرار. تشمل التطبيقات الأخرى للروبوتات متعددة المفاصل الطلاء ، والحفر ، والتنصت ، والقطع ، والالتقاط والمكان ، ومناولة المواد ، والتعبئة ، والتجميع.
من بين أنواع الروبوتات التي تمت مناقشتها في هذه الورقة ، يتم تسعير الروبوتات متعددة الوصلات بسعر أعلى. يمكن عادة برمجة حركات بسيطة للروبوت متعدد المفاصل عن طريق تعليم النقاط والإجراءات بشكل مباشر ، ويتطلب تحديد المواقع المعقدة كتابة رمز لوحدة التحكم. يمكن للعاملين الميدانيين تعديل أو ضبط موضع الروبوت.
روبوت SCARA
يتميز روبوت الذراع الروبوتية لتجميع الامتثال الانتقائي (SCARA) بقاعدة ثابتة في وضع ثابت ، ويتم تثبيت ذراع الروبوت الخاص به على المحور z ، أثناء الدوران في المحور xy. يوجد مفصل إضافي للمحور xy في منتصف ذراع الروبوت ، والمشغل الخطي في نهاية الذراع يجعل المحور Z يتحرك بزاوية 90 درجة إلى المستوى الأساسي ، والمشغل الخطي له محور إضافي. لذلك فإن روبوت scara له أربعة محاور في المجموع. من نواحٍ عديدة ، يحاكي روبوت SCARA حركة الذراع البشرية ، وأكبر مساحة عمل للروبوت تعادل جزءًا من الأسطوانة.
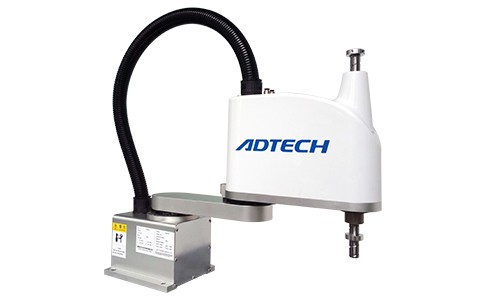
أثناء التشغيل ، يمكن لذراع الروبوت SCARA العمل بسرعة عالية مع الحفاظ على تحديد المواقع بدقة عالية. إذا كانت جميع طائرات التشغيل متوازية مع بعضها البعض ، فيمكن غالبًا معالجة المواد وتجميع المنتج باستخدام ذراع الروبوت SCARA. يتيح استخدام ليزر الإزاحة في نهاية الأداة وظائف أداة قياس الإحداثيات المكعبة عالية السرعة (CMM) على خط التجميع. يمكن لروبوت SCARA المجهز بنظام رؤية الماكينة إكمال فحص دقيق لعدم الاتصال. يتيح تركيب الليزر وقواطع البلازما والموجهات في نهاية الأداة بالذراع الآلي إجراء عمليات حفر وقص وطحن دقيقة.
وزن الجسم الذي يتحمله روبوت SCARA يخلق أحمالًا شعاعية على مفاصله الدوارة ، لذلك يجب أن تكون محامله قوية بما يكفي لتعمل بشكل كامل على مدى العمر المتوقع للروبوت. يجب ألا يكون زخم حمل الروبوت SCARA مرتفعًا جدًا بحيث تتباطأ المحركات ويتوقف الذراع عن الحركة.
روبوت تنسيق مستطيل
غالبًا ما يمكن للروبوتات الديكارتية التعامل مع أحمال أثقل من الروبوتات متعددة المفاصل أو روبوتات SCARA بتكلفة أقل. يستخدم روبوت الإحداثيات المستطيل هيكل الإطار لمشاركة وزن الحمولة (الشكل 3). يتحرك الروبوت الديكارتي خطيًا في المحاور x و y و z ، كما أنه مقيد أيضًا بالتحرك داخل إطار يمكن أن يصل طوله إلى مئات أو آلاف الأمتار أو الأقدام. يمكن أن يكون الإطار عبارة عن شريحة خطية قياسية أو شبه قياسية ولولب كروي ، مثل هذه البنية تسمح للإنسان الآلي من نوع الإحداثيات المستطيلة بتغيير الغرض إذا لزم الأمر. تشبه مساحة عمل الروبوت من نوع الإحداثيات الديكارتية المستطيل ، وتستخدم نظام الإحداثيات الديكارتية لتحديد الموقع.
غالبًا ما تُستخدم روبوتات الإحداثيات المستطيلة لاختيار المنتجات ووضعها ، ولكن أيضًا لتطبيق مواد منع التسرب وأجهزة توجيه التحكم والليزر وآلات القطع بالبلازما أو أي حركة مناسبة لمساحة عمل الروبوت.
روبوت دلتا
يحتوي روبوت دلتا على ثلاث مجموعات متوازية من الأذرع والمشغلات الدوارة أو الخطية. عندما يتم تطبيق قوة على المشغل ، يتحرك المستجيب النهائي في المحاور x و y و z ولكنه لا يدور. تم تصميم روبوت دلتا للالتقاط ووضع الأحمال الخفيفة ، ولكن الاستخدامات الأخرى تشمل الطباعة ثلاثية الأبعاد والجراحة وعمليات التجميع. تستخدم روبوتات دلتا أذرعًا خفيفة الوزن لها القليل جدًا من القصور الذاتي وتتحرك بسرعة كبيرة. على عكس المناور ، يمكن أن يتحرك روبوت دلتا 360- في حركة دائرية داخل مساحة العمل الخاصة به.